 |  |
| Com funciona un cotxe autònom? Així “veu” i interpreta el que passa al seu voltant |
La primera diferència d'un cotxe autònom respecte d’un cotxe convencional és la quantitat d’informació que necessita recopilar. Un vehicle autònom utilitza diferents tipus de sensors per saber què està passant al seu voltant. |
| ||
| TENDÈNCIES / Eva Remolina / AMIC | ||
| 01/11/2026 21:59 | ||
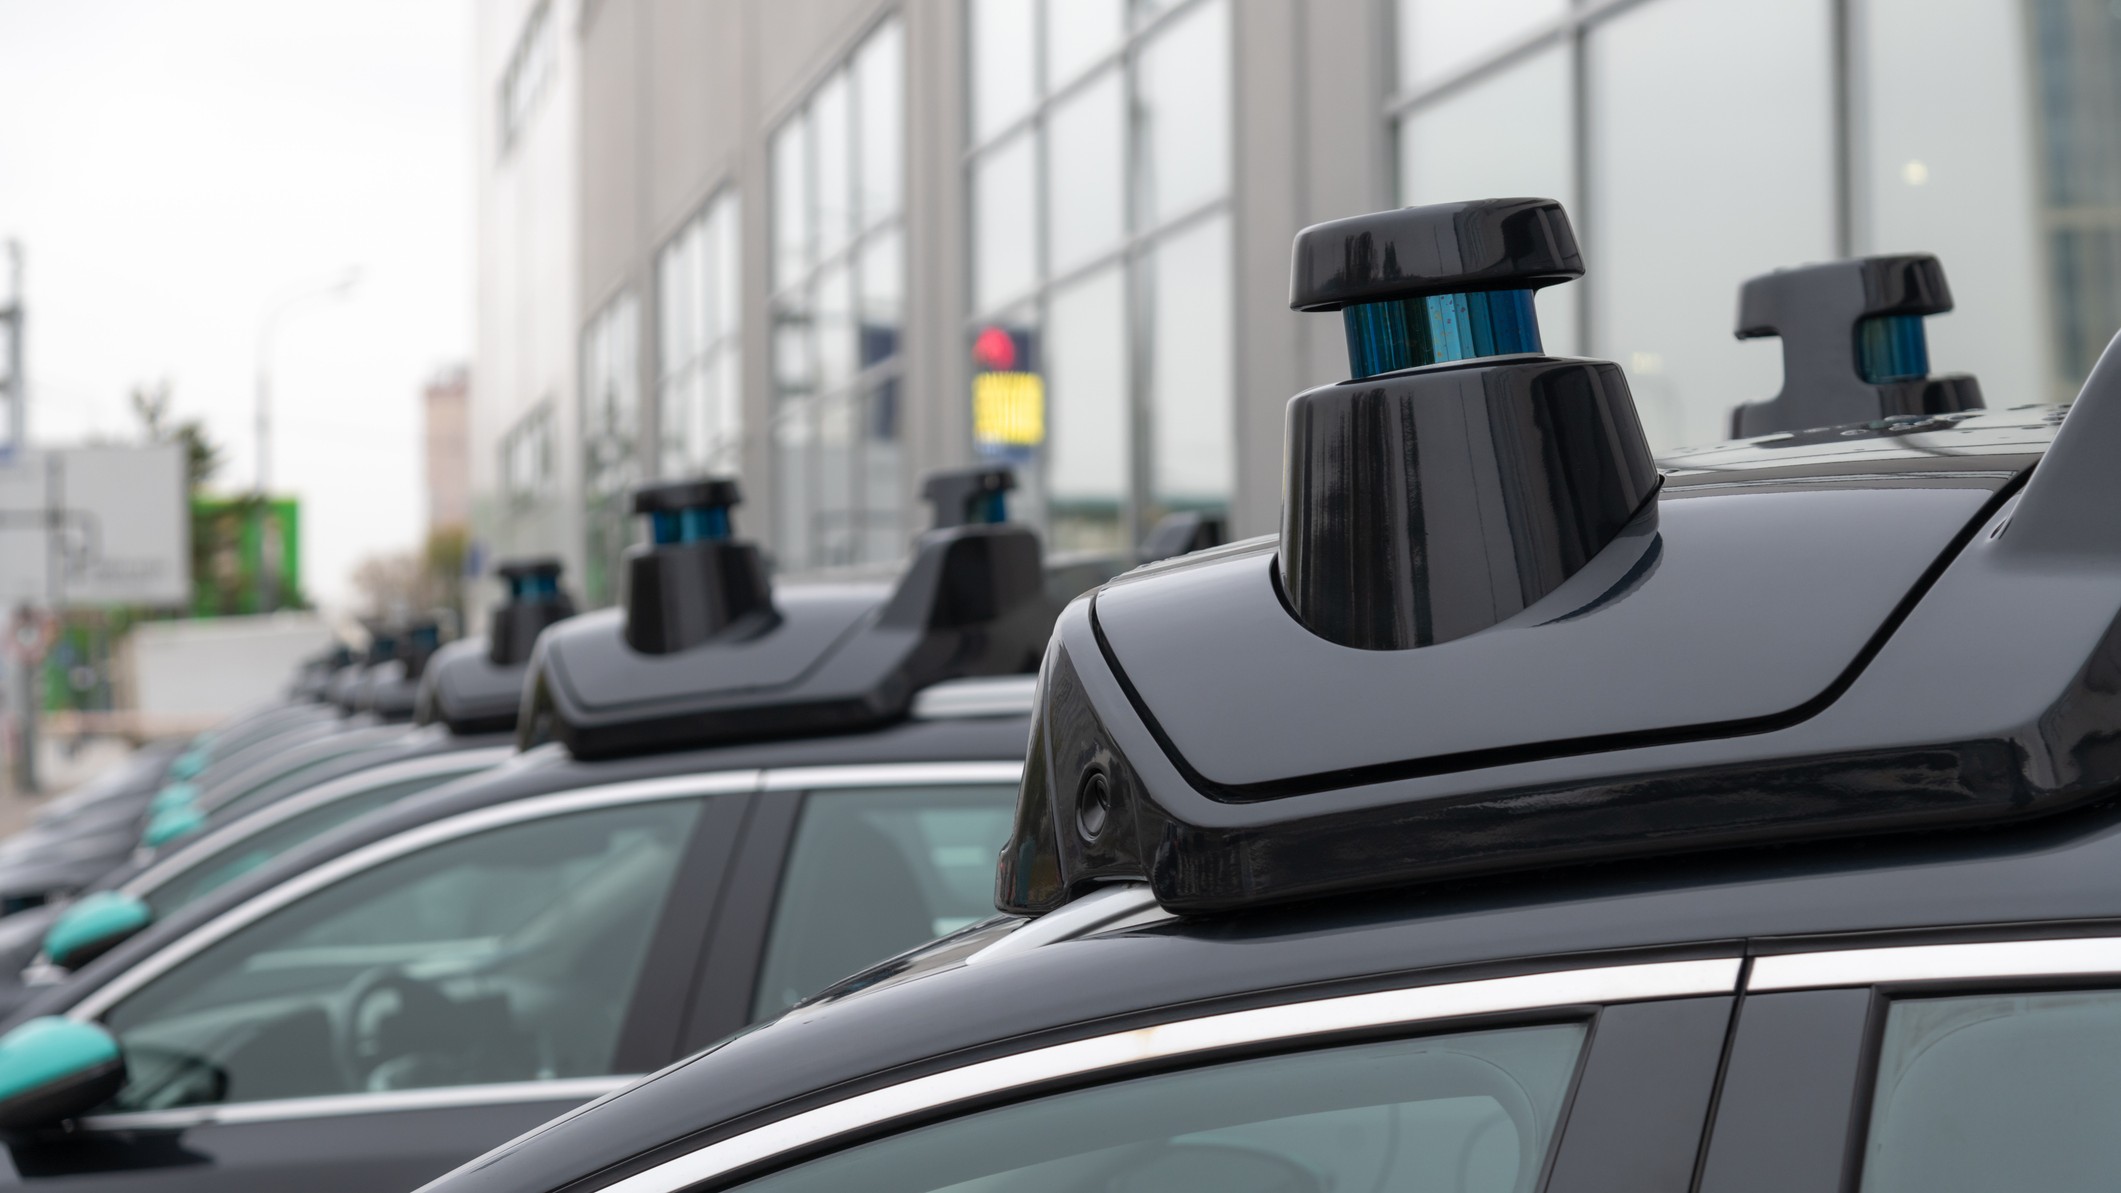
Les càmeres són una de les peces més importants. Capten imatges de la carretera i permeten identificar elements com els semàfors, els senyals, els carrils, els vianants, les bicicletes o altres vehicles. Però una càmera sola no sempre és suficient. La pluja, la boira, la foscor o simplement un objecte que tapa parcialment un altre vehicle poden dificultar la visió. Per això entren en joc altres sistemes. El radar també hi té molt a dir. Els radars permeten detectar objectes i calcular, entre altres coses, a quina distància es troben i amb quina velocitat es mouen. Això és especialment útil per mantenir la distància de seguretat i detectar vehicles que circulen al davant o que s’apropen. Alguns vehicles incorporen també LiDAR, una tecnologia que utilitza polsos de llum làser per crear una representació tridimensional de l'entorn. D’aquesta manera, el sistema pot obtenir informació molt precisa sobre la posició i la forma dels objectes que envolten el vehicle. La gràcia no és que un sensor ho faci tot. És que diferents fonts d’informació es complementin. Un cop el vehicle ha identificat l’entorn, ha de decidir què fer. Continuar. Frenar. Accelerar. Canviar de carril. Girar. Esperar. Aquesta part depèn dels sistemes de planificació i control del vehicle. La decisió no es pren només mirant què hi ha davant, sinó tenint en compte les normes de circulació, la trajectòria del vehicle, la velocitat, la distància respecte d’altres usuaris i les possibles maniobres. I tot això ha de passar molt de pressa. Un cotxe que circula per una ciutat no pot esperar uns quants segons per analitzar què passa. En aquest temps, un vianant pot haver començat a creuar o un vehicle pot haver frenat bruscament. Però saber què hi ha al voltant no és suficient. El cotxe també ha de saber on es troba. Per això els sistemes de conducció automatitzada poden combinar informació de posicionament, mapes i sensors del mateix vehicle. La localització ajuda a determinar per quin carrer circula, quin carril ocupa i quina trajectòria ha de seguir per arribar al seu destí. Però la carretera real no sempre coincideix perfectament amb el mapa. Una obra, un carrer tallat, un carril que desapareix o un vehicle mal aparcat poden obligar el sistema a reaccionar davant d'una situació que no estava prevista exactament. El gran repte: les situacions que no són de manual Circular per una carretera tranquil·la és una cosa. Fer-ho en una ciutat plena de vianants, bicicletes, motos, obres, cotxes mal estacionats i indicacions improvisades és una altra. I encara hi ha casos més complicats: un agent de policia que regula el trànsit amb gestos, una ambulància que arriba amb les sirenes activades, una carretera tallada de manera inesperada o un conductor que fa una maniobra que no tocava. Són situacions en què no n’hi ha prou amb reconèixer objectes. Cal interpretar el context. Precisament aquí es troben alguns dels grans reptes de la conducció autònoma: aconseguir que el vehicle sigui capaç de reaccionar de manera segura davant d’escenaris que no sempre es poden preveure. Encara falta molt perquè tots els cotxes siguin autònoms Quan parlem de “cotxes autònoms” sovint posem tots els vehicles dins del mateix sac. Però la conducció automatitzada té diferents nivells i no tots permeten fer el mateix. Alguns sistemes actuals poden ajudar a mantenir el carril, adaptar la velocitat o frenar davant d’un obstacle. D’altres poden assumir més tasques en determinades circumstàncies. Un vehicle capaç de conduir sense intervenció humana en situacions molt concretes no és exactament el mateix que un cotxe que pot circular de manera autònoma per qualsevol carretera i davant de qualsevol situació. Aquesta diferència és important. El cotxe del futur haurà de “veure” molt més que una carretera. El repte dels cotxes autònoms no és només aconseguir que avancin sense que ningú toqui el volant. El veritable repte és que siguin capaços d’entendre un entorn canviant i ple d’imprevistos. Perquè conduir no consisteix simplement a seguir una línia asfaltada. És interpretar mirades, moviments, senyals, prioritats, obstacles i intencions. I aquesta és probablement la part més difícil d’ensenyar a una màquina. El cotxe autònom pot veure moltes coses. La gran pregunta és si serà capaç d’entendre-les sempre com ho faria una persona. |
||
| ||||
 |

Pompeu Fabra, 7-13, 08240-Manresa | Tel.: 93 872 53 53
 Altres mitjans del grup: 

|

 |